


Raske{0}}mehaaniline manipulaator
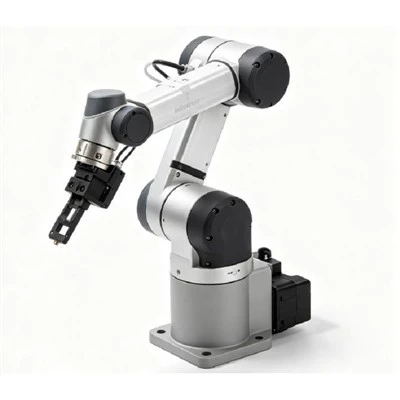
Heavy{0}}Duty Mechanical Manipulator on käsitsi juhitav tööstuslik käsivars raskete või{1}}keskelt eemal olevate toorikute tõstmiseks, teisaldamiseks, positsioneerimiseks ja pööramiseks.
Mehaaniline tasakaalustussüsteem toetab kogu töökoormust, vähendades oluliselt käsijõudu, mis on vajalik käe juhtimiseks üle töökoha. Konstruktsiooni konfiguratsioon on kohandatud vastavalt tooriku tegelikule geomeetriale, koormuse keskpunktile, tööraadiusele, tõstekõrgusele ja haardemeetodile.
Peamised eelised
Ergonoomiline ohutus:Vähendab operaatori füüsilist väsimust üle 85%, vähendades oluliselt töökoha lihas-skeleti häirete riski.
Kõrge jäik täpsus:Null{0}}paindeta jäigad hoovad saavad hakkama kõrgel-keskmisel hetkedel, kus traditsioonilised trosstõstukid ebaõnnestuvad või kõikuvad.
Otsene operaatori puutetundlik juhtimine:Intuitiivseks positsioneerimiseks kombineerib null{0}}gravitatsioonilise kaaluta oleku otsese inimese puudutusega.
Kohandatud lõpp{0}}efektorid:Eesmärk-ehitatud tööriistad tagavad väärtuslike-komponentide mitte-kahjustava ja turvalise haarde.
Madala hooldusega disain:Täielikult mehaanilised ühendused minimeerivad seisakuid ja välistavad keerukad elektroonilised hoolduskulud.
Mehaaniline struktuur
Paigalduskonstruktsioon ja alus:Tugev{0}}terasest alusplaat või ülaosa, mis on konstrueeritud nii, et neelavad ohutult kõik tööreaktsioonijõud ja pöördemomendi momendid.
Jäik liigendõlg:Kahe{0}}liigendiga või mitme{1}}liigendiga terasvars tagab suure jäikuse, null läbipainde ja pingutuseta horisontaalse liikumise.
Mehaaniline tasakaalustussüsteem:Tasakaalustab kasulikku koormust dünaamiliselt, välistades vertikaalse ülekande ajal käsitsi pingutuse.
Täppislaagrid ja pöörlevad liigendid:Tihendatud madala hõõrdumisega{0}}rull-laagrid koos reguleeritavate hõõrdpiduritega, et vältida triivi.
Universaalne tööriistaliides:Standardne äärikuadapter, mis võimaldab kiiret integreerimist kohandatud otsa{0}}efektorite ja haaratsitega.
Haaratsid ja otsa{0}}efektori tööriistad
Lõpp{0}}efektor on loodud spetsiaalselt töödeldava detaili geomeetria, pinna hapruse ja orientatsiooninõuetega:
Peatatud/rõnga komponendid:Tugev{0}}ohutuskonks või jäik pöördsilmus.
Plaadid ja lamedad plokid:Mehaaniline lülitusklamber või mitme -pinnaga servahaarats.
Võllid ja silindrilised osad:V-ploki mehaaniline lõualuu või laiendussüdamik.
Väljas-keskel / ebaregulaarsed castingud:Kohandatud 3D kontuuriga mehaanilised kinnituslõuad koos gravitatsioonilise{1}}lukuga.
Mitme{0}}tööjaama paindlikkus:Valikuline kiir{0}}muudamisliides, et vahetada ühel käel erinevate haaratside vahel.
Praktiline töövoog
Töötlemise tööjaama laadimine:Laadib toorvalu CNC-padrunisse sub{0}}millimeetrise positsioneerimistäpsusega.
Raskete komponentide koost:Peatab konstruktsiooniosad pingevabaks-gravitatsiooniseisundis, et poldid pingevabalt-joondaksid.
Vormide ja vormide hooldus:Liigutab raskeid tööriistu ohutult stantsimispressidesse ja sealt välja ilma sidevardaid kahjustamata.
Ladu ja liini ülekanne:Transpordib raskeid esemeid konveierite ja aluste vahel pidevate vahetustega.
Rakenduse valiku juhend
Ideaalse manipulaatori seadistuse määramiseks hinnake esmaseid töönõudeid nõutavate tehniliste parameetritega:
Raske või väljas{0}}keskne toorik:Kõrge{0}}pöördemomendi õla struktuur ja vastukaalu tasakaalustamine.
Laiendatud ulatus üle takistuste:Laiendatud topelt{0}}liigendiga käe raadius.
Ülesvõtt/paigutamine kõrgel kõrgusel:Laiendatud vertikaalne tõmbetulp ja juhtrada.
Sage ümber{0}}orienteerimine (3D-pööramine):Integreeritud käiguga-või pneumaatiline kalde/rulli pöörlemispea.
Mitme osa variandid:Vahetatav tööriistaliides reguleeritavate mehaaniliste piirikutega.
Integreeritud ohutussätted
Mehaaniline kukkumisvastane{0}}kaitse:Hoiab ära käe kukkumise õhuvarustuse katkemise või mehaanilise tasakaalu nihke korral.
Ülekoormuskaitse:Mehaanilised piiramismehhanismid takistavad töötamist üle nominaalse dünaamilise kasuliku koormuse piirid.
Ühise hõõrdpidurid:Reguleeritavad manuaalsed pidurid lukustavad hoova pöörlemise laadimise või tühikäigu ajal.
Ohutusluba ja peatused:Integreeritud mehaanilised tugevad tõkked hoiavad ära üle-pöörlemise ja muljumise-ohu.
Ohutusteguri disain: Load-bearing structural elements designed with a minimum safety factor of S >= 3.0.
Kvaliteedikontroll
Materjal ja konstruktsiooni valmistamine:Sertifitseeritud keevisõmblustega (ISO 3834 / AWS standard) laseriga-lõigatud-kõrge tugevusega terasplaadid.
Mittepurustav testimine:Ultraheli ja magnetosakeste kontroll primaarsetel konstruktsiooni keevisõmblustel.
Täppistöötlus:CNC{0}}töödeldud laagrikorpuse istmed tagavad liigeste sujuva pöörlemise ja aksiaalse joondamise.
Staatilise ja dünaamilise koormuse testimine:Tehase koormuse testimine 125% nimivõimsusega kogu tööümbrikus.
Dokumentatsiooni pakett:Kaasas täielik vastavuse kaust, sealhulgas kvaliteedikontrolli sertifikaadid, kasutus- ja hooldusjuhend, osade loend ja CE-vastavusdeklaratsioon.
KKK
Kuum tags: raske{0}}mehaaniline manipulaator, Hiina raskete-mehhaaniliste manipulaatorite tootjad, tehas
Ju gjithashtu mund të pëlqeni



Küsi pakkumist