


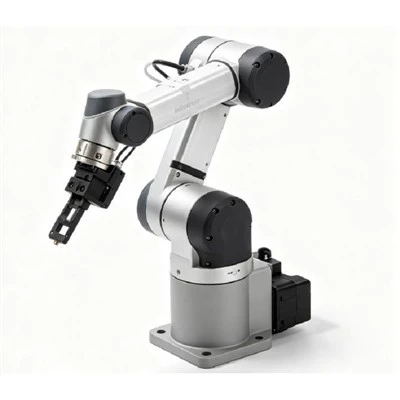
Mehaaniline abistav manipulaator
Mehaaniline abimanipulaator aitab operaatoritel tõsta, liigutada, pöörata, kallutada ja positsioneerida tööstuslikke toorikuid minimaalse füüsilise pingutusega. Kombineerides liigendatud mehaanilise õla, täpse pneumaatilise tasakaalustamise ja töödeldava detaili -spetsiifilise haardekinnituse, toetab süsteem täiskoormuse raskust, hoides samal ajal operaatoril korduvate käsitsemistoimingute ajal otsest kontrolli.
Tehnilised andmed
|
Parameeter |
Võrdlusvõime vahemik |
|
Kasulik kandevõime |
15 kg – 500+ kg |
|
Tööraadius (ulatus) |
Kuni 3500 mm |
|
Vertikaalne insult |
1200 mm – 2200 mm |
|
Õhuvarustuse rõhk |
0,5–0,7 MPa |
|
Peamised materjalid |
Konstruktsiooniteras / ülitugev{0}}alumiinium |
|
Pöörlemisnurk |
360-kraadine peatelg / kuni 180-kraadine lõpp-efektor |
Tüüpilised rakendused
CNC masina peale- ja mahalaadimine
Ülesanne: Toorvalandite ülekandmine alustelt vertikaalsetesse või horisontaalsetesse töötluskeskustesse.
Käsitsemise järjekord: ülestõstmine → Tõstmine → Sirutamine korpusesse → Täpne positsioneerimine kinnitusele → Klamber.
Kujundustegurid: ulatuse raadius, ukse avanemiskaugus ja laastude/jahutusvedeliku takistus.
Autode ja seadmete kokkupanek
Ülesanne: asetage rasked komponendid liikuvatele või seisvatele šassiiliinidele.
Käsitsemise järjekord: Tõstmine → Horisontaalne teisaldamine → 90 kraadi kallutamine/pööramine → Mikro-joondus → Kinnitus.
Disainitegurid: orientatsiooni lukustused, joondamise tolerantsid ja ergonoomika.
Tootmisjaama liini ülekanne
Ülesanne:{0}}osade sagedane ümberpaigutamine külgnevate konveierite või töörakkude vahel.
Käsitsemise järjekord: Tõst → Kiire teisaldamine → Kontrollitud kukkumine{0}}välja.
Kujundustegurid: tsükliaja efektiivsus, pidev pneumaatiline vool ja lai liikumispiirkond.
Klahvide konfiguratsiooni ülevaade
|
Üksus |
Süsteemi konfiguratsiooni valikud |
|
Toote tüüp |
Tööstuslik mehaaniline abimanipulaator |
|
Töömeetod |
Manuaalne juhtimine pneumaatilise tõsteabiga |
|
Tasakaalustussüsteem |
Täpne pneumaatiline vastukaal |
|
Käe konfiguratsioon |
Jäik liigendõlg / kaabliga{0}}juhitav vertikaalne käik |
|
Paigaldusvalikud |
Põrandale-kinnitatud kolonn / pea kohal riputatud / siinile-kinnitatud pea kohal |
|
Lõppefektor |
Rakendusespetsiifiline{0}}kohandatud haardeseade |
|
Peamised käsitsemisfunktsioonid |
3D-ruumi tõstmine, horisontaalne liikumine, pidev pööramine, kontrollitud kallutamine |
Miks kasutada mehaanilist abistavat manipulaatorit?
Kõrvaldab korduvad raskuste käsitsi tõstmised ja vähendab füüsilist koormust.
Parandab kontrolli ja täpsust lõpliku positsioneerimise ajal.
Toetab kõrgsageduslikke{0}}edastusoperatsioone ilma operaatori väsimuseta.
Hoiab inimoperaatorit keeruliste manipuleerimisülesannete täitmisel.
Põhiline tööpõhimõte
Käepide:Kohandatud otsaefekt kinnitab töödeldava detaili kindlalt, kasutades selleks spetsiaalseid mehaanilisi, pneumaatilisi või vaakumkinnitusmehhanisme.
Saldo:Pneumaatiline süsteem rakendab koormuse kogumassi neutraliseerimiseks vastu-tasakaalustavat pöördemomenti.
Juhend:Operaator juhib detaili pingutuseta mööda sihtrada minimaalse füüsilise pingutusega.
Asukoht:Süsteem võimaldab ülitäpset{0}}joondamist masinatele, rakistele või pakkimisliinidele.
Integreeritud ohutusfunktsioonid
Õhuvarustuse rike{0}}Ohutu kaitse:Säilitab süsteemis pneumaatilise rõhu, et vältida koormuse langemist suruõhuvarustuse äkilise katkestuse korral.
Puhverreservi paak:Integreeritud õhu vastuvõtupaak annab avarii pneumaatilise toite, et toorik ohutult langetada, kui õhuvarustus ebaõnnestub.
Madala{0}}rõhu hoiatus:Audio/visuaalsed ohutushoiatused käivituvad, kui süsteemi rõhk langeb alla tööläve.
Valesti toimimise blokeeringud:Hoiab ära töödeldava detaili juhusliku vabastamise, kui koorem on õhu käes riputatud-.
Ohutuspidurisüsteem:Mehaanilised seisu- ja liikumispidurid hoiavad käed kindlalt tühikäigul või voolukatkestuse ajal.
Taotluse andmed on pakkumiseks vajalikud
Taotluse hindamiseks ja täpse tehnilise ettepaneku tegemiseks esitage järgmised üksikasjad:
Töödeldava detaili andmed:Kaal, 2D/3D joonised, materjal, pinna seisund ja raskuskese.
Liikumistee:Tõstmise-kõrgus, langemise-kõrgus, kogu ulatuse raadius, nõutavad pöörde-/kaldenurgad.
Tööjaama paigutus:Põrandapinna mõõtmed, lae kõrguse vahe, olemasolevad konstruktsioonid, suruõhu kättesaadavus.
Tööülesannete käsitlemine
CNC masina peale- ja mahalaadimine:Kandke komponente suure täpsusega ohutult üle kaubaaluste, tööjaamade ja masinate vahel.
Kokkupanek:Toetage ja asetage korduvad komponendid, et vältida operaatori väsimust ja säilitada montaaži täpsust.
Tootmise ülekandmine:Liigutage raskeid esemeid sujuvalt külgnevate tootmisrakkude vahel.
Komponentide pöörlemine:Enne töötlemist, kontrollimist või pakkimist suunake osad ümber.
Hoolduskäitlemine:Aidake tehnikutel raskete masinaosade tõstmisel ja joondamisel hoolduse ajal.
Kohandatud haaratsid ja lõpu{0}}efektori integreerimine
Lõppefektor toimib kriitilise mehaanilise liidesena manipulaatori ja tooriku vahel. Standardsed ja kohandatud haardemeetodid hõlmavad järgmist:
Väline / sisemine kinnitus:Pneumaatilised või mehaanilised lõuad, mis sobivad detaili geomeetriaga
Vaakum- ja magnettõstukid:Lehtmetalli, tasaste pindade või mitte{0}}poorsete osade jaoks
Konksu ja augu ühendamine:Spetsiaalsed tihvtide laiendus- või tõste{0}}punkti kinnitused
Mootoriga rotaatorid ja kallutusseadmed:Pneumaatiline ajam
KKK
Kuum tags: mehaaniline abistav manipulaator, Hiina mehaanilise abiga manipulaatorite tootjad, tehas
Paari
EiJu gjithashtu mund të pëlqeni



Küsi pakkumist